Business Korea · সাধারণ
큐브로이드, AI 교육 실효성 높인다…교사 수업 설계 지원
১৫/১০/২০২৬
AI가 이미지를 인식하고 로봇이 움직이는 기술을 교육에 활용하는 것을 넘어, 학생이 작동 원리를 이해하고 결과를 분석하는 수업 설계가 중요해지고 있다. 피지컬 AI 교육이 단순한 코딩과 로봇 조작 체험에서 벗어나 입력 조건과 제어 방식, 결과 평가까지 다루는 방향으로 확장되면서 교사의 수업 설계 역량도 주요 과제로 떠오르고 있다.
유네스코 교육정보기술연구소(IITE)는 지난 9월 28일 ‘교사 AI 역량 프레임워크’ 분석 보고서를 공개했다. 보고서는 국가·기관·학계의 관련 프레임워크 36개를 분석하고, 교육과정에 기반한 교사의 AI 역량과 실행 방안, 평가 방법을 다뤘다. AI 기능에 대한 이해를 넘어 실제 교육과정에 적용하고 학습 결과를 평가하는 역량의 중요성을 보여준다.
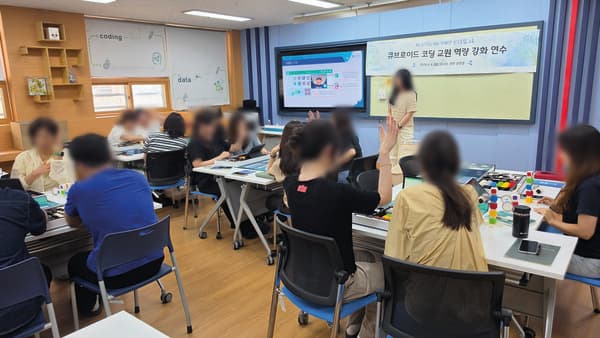
큐브로이드 코딩 교원 연수에서 참가자들이 교구를 활용하며 설명을 듣고 있다. 본문에 소개한 교구 체험 지원 프로그램의 진행 사진과는 별개다. / 제공: 큐브로이드
큐브로이드는 이러한 교육 현장의 요구에 대응해 교구와 AI 플랫폼을 교안, 교원 연수와 연결하는 교육 사업을 진행하고 있다. 신재광 대표는 지난 2월 BETT 참가 관련 언론 보도에서 학교 수업에 바로 적용할 수 있는지를 묻는 현장 요구가 늘고 있다고 밝혔다. AI 기술을 실제 교실에서 활용할 수 있는 수업으로 구현하는 것이 과제라는 설명이다.
피지컬 AI 수업에서는 AI의 인식 결과와 로봇의 동작을 함께 살펴보는 과정이 중요하다. 카메라의 구도나 조명을 바꾸는 것은 입력 조건을 조정하는 활동이며, 로봇의 동작 시간이나 실행 순서를 수정하는 것은 제어 방식을 바꾸는 활동이다. 교사는 학생들이 한 번에 하나의 조건을 변경하고 결과를 기록하도록 수업을 설계할 수 있다. 이를 통해 학생은 어떤 변화가 결과에 영향을 미쳤는지 설명하고 문제 해결 과정을 익힐 수 있다.
실물 로봇을 활용하면 코드와 실제 움직임 사이의 차이도 학습할 수 있다. 큐브로이드는 지난 9월 22일 공식 자료실에 아티보의 직진·후진 모터 속도 보정 안내를 게시했다. 같은 명령을 입력해도 바퀴와 바닥의 상태, 조립 조건 등에 따라 움직임이 달라질 수 있어 명령과 실제 결과를 비교하는 활동으로 연결할 수 있다.
회사가 공개한 비전 에이전트 교안은 웹캠 분석과 BLE 로봇 제어를 연계하고 학생 활동지와 평가 루브릭을 제공한다. AI의 한계를 분석하는 활동과 성찰 질문, 카메라·통신·API 관련 문제 해결 자료도 포함했다. 학생이 실행 결과를 기록하고 예상과 다른 반응의 원인을 찾아보도록 구성한 것이 특징이다.
생성형 AI를 활용한 프로젝트에서도 결과를 검토하는 과정이 다뤄진다. ‘문화유산, AI로 다시 말하다’ 교안은 아티보의 이미지·텍스트 인식 기능과 ChatGPT를 연결한 중·고등학교용 AI 도슨트 프로젝트다. 학생이 문화유산을 조사하고 질문을 만든 뒤 AI가 제시한 설명을 확인하고 보완하도록 구성했다.
교원 연수는 큐브로이드 AI아카데미의 ‘티처링’에서도 확인할 수 있다. 강보석 교사의 학교 AI교육 설계·머신러닝 강좌와 공민수 교사의 초등 저학년 대상 교실 활용 강좌 등이 무료로 안내돼 있다. 학년별 교육 환경에 맞춰 AI 도구를 수업에 적용하는 방법을 다루는 과정이다.
학교 도입에 앞서 교사가 교구와 수업 구성을 검토할 수 있는 체험 지원도 운영한다. 큐브로이드는 지난 9월 발표한 교구 체험 지원 프로그램을 통해 올해 12월까지 신청을 받고 있다. 선정된 교사에게는 연구용 교구 1대와 교안, 연수 영상을 최대 1개월간 제공한다. 학급 단위 대여는 별도 검토를 거친다.
피지컬 AI 교육의 과제는 기술을 작동시키는 데서 그치지 않고 학습 목표와 평가 기준을 수업에 반영하는 데 있다. 학생이 입력 조건과 동작 원리를 설명하고, 관찰 결과를 바탕으로 다음 시도를 결정하도록 하려면 교사의 수업 설계가 뒷받침돼야 한다. 큐브로이드가 교구와 플랫폼뿐 아니라 교안과 교원 연수를 함께 다루는 것도 기술 활용과 실제 수업 사이의 연결을 지원하기 위한 것으로 풀이된다.
মূল প্রতিবেদনে যান ↗